Physique · Terminale · 19 min de lecture
Le vecteur accélération : décrire comment la vitesse change
Accélération comme dérivée du vecteur vitesse ; accélération dans les mouvements rectilignes et circulaires ; repère de Frenet.
Chapitre du programme : Mouvement et interactions
Bloc 1 sur 7 · Comprendre
Comprendre : pourquoi une grandeur après la vitesse ?
En première, tu as appris à décrire un mouvement avec le vecteur vitesse : une valeur, une direction tangente à la trajectoire, un sens. Cela suffit à dire où va le mobile et à quelle allure. Cela ne suffit pas à dire ce qui lui arrive.
Le problème. Regarde trois situations. Une voiture démarre : sa vitesse grandit. Une voiture freine : sa vitesse diminue. Une voiture prend un virage sans toucher aux pédales : sa vitesse garde la même valeur, mais sa direction tourne. Dans les trois cas, le vecteur vitesse change, et il change de trois manières différentes. Le langage courant n'a qu'un mot, « accélérer », et il ne l'emploie que dans le premier cas. La physique a besoin d'une grandeur qui décrive les trois d'un seul coup, et qui les distingue.
La grandeur, c'est la variation du vecteur vitesse rapportée à la durée. Entre deux instants voisins et , on forme la différence des deux vecteurs vitesse, notée , puis on la divise par la durée écoulée.
Vecteur accélération. Pour un système modélisé par un point ,
l'approximation étant d'autant meilleure que la durée est courte devant la durée du mouvement. On dit que le vecteur accélération est la dérivée du vecteur vitesse par rapport au temps, comme le vecteur vitesse est la dérivée du vecteur position.
Ce que cette définition impose. Trois conséquences, à lire directement sur la formule.
La direction et le sens de sont ceux de , puisque diviser un vecteur par une durée positive ne change ni sa direction ni son sens. Le vecteur accélération pointe donc là où la vitesse « se dirige en changeant » — pas nécessairement là où va le mobile.
L'unité est le mètre par seconde carrée, notée m/s². C'est une vitesse (en mètres par seconde) divisée par une durée (en secondes) : des mètres par seconde, par seconde. Une accélération de m/s² signifie que la valeur de la vitesse gagne m/s chaque seconde. Écrire une accélération en mètres par seconde est une faute d'unité, pas une maladresse d'écriture : la grandeur n'est pas la même.
Le vecteur accélération peut être non nul alors que la vitesse est nulle, et nul alors que la vitesse est grande. Une balle lancée vers le haut a, au sommet, une vitesse nulle pendant un instant : pourtant sa vitesse continue de varier, l'accélération y vaut m/s² vers le bas. À l'inverse, un train lancé à km/h sur une voie droite à vitesse constante a une accélération nulle. Vitesse et accélération sont deux grandeurs indépendantes : l'une dit comment on va, l'autre comment cela change.
Pourquoi cette grandeur-là, et pas une autre. Parce que c'est elle, et non la vitesse, que la nature relie aux forces. La deuxième loi de Newton énonce que, dans un référentiel galiléen, la somme des forces appliquées à un système de masse est égale au produit de sa masse par son vecteur accélération :
Cette égalité est le fil de tout le chapitre. Elle relie la cause — les forces — à l'effet — la façon dont le vecteur vitesse change. Elle explique pourquoi la mécanique s'intéresse à l'accélération : connaître les forces, c'est connaître ; et connaître , tu le verras dans les trois leçons suivantes, c'est pouvoir reconstruire la vitesse puis la trajectoire. Ici, on apprend seulement à décrire ; ensuite on l'utilisera pour le mouvement rectiligne uniformément accéléré, puis pour un projectile dans le champ de pesanteur, enfin pour un satellite. Une seule loi, trois situations.
Un mot sur le cadre : dans toute cette progression, le référentiel d'étude — terrestre, ou géocentrique pour les satellites — est supposé galiléen. On l'admet. Les référentiels en rotation, où apparaissent des forces supplémentaires liées au mouvement du référentiel lui-même, ne sont pas au programme du lycée.
Bloc 2 sur 7 · Approfondir
Approfondir : deux composantes, deux effets
Le vecteur accélération dit comment la vitesse change. Or la vitesse peut changer de valeur, changer de direction, ou les deux. Il est donc naturel de découper en deux morceaux, chacun responsable d'un effet.
Le repère de Frenet. En chaque point de la trajectoire, on choisit deux directions liées au mouvement lui-même : la tangente, portée par le vecteur vitesse, et la normale, perpendiculaire à la tangente et dirigée vers le centre de courbure — c'est-à-dire vers l'intérieur du virage. On décompose le vecteur accélération sur ces deux directions :
- la composante tangentielle fait varier la valeur de la vitesse. Elle est positive quand le mobile prend de la vitesse, négative quand il ralentit, nulle quand la valeur de la vitesse ne change pas ;
- la composante normale fait tourner la direction de la vitesse. Elle est toujours dirigée vers l'intérieur de la courbe, jamais vers l'extérieur, et elle vaut
où est la valeur de la vitesse et le rayon du cercle qui épouse la trajectoire au point considéré.
Les deux composantes étant perpendiculaires, la valeur du vecteur accélération se calcule par le théorème de Pythagore :
Les quatre cas qu'il faut savoir reconnaître.
Mouvement rectiligne uniforme. La trajectoire est droite, la valeur de la vitesse est constante : rien ne change dans , donc . C'est le seul cas où l'accélération est nulle.
Mouvement rectiligne accéléré ou freiné. La trajectoire est droite, donc il n'y a pas de courbure et ; seule subsiste la composante tangentielle. Le vecteur accélération est colinéaire à la vitesse : de même sens si le mobile prend de la vitesse, de sens opposé s'il ralentit. Sur un axe orienté dans le sens du mouvement, on travaille alors avec la valeur algébrique de l'accélération moyenne,
positive quand le mobile accélère, négative quand il freine. Le signe porte l'information : il ne s'oublie pas.
Mouvement circulaire uniforme. La valeur de la vitesse ne change pas, donc ; mais la direction tourne sans cesse, donc n'est pas nulle. Le vecteur accélération est entièrement normal : perpendiculaire à la vitesse, dirigé vers le centre du cercle, de valeur . C'est le point le plus contre-intuitif du chapitre, et le premier piège du programme : « uniforme » ne veut pas dire « sans accélération ». Uniforme qualifie la valeur de la vitesse, pas le vecteur.
Mouvement circulaire non uniforme. Les deux composantes existent : le mobile va de plus en plus vite (ou de moins en moins) tout en tournant. C'est le cas d'une voiture qui accélère dans un virage, et c'est là que le théorème de Pythagore sert.
Comment lire . Deux choses y sont dites. D'une part, plus le virage est serré — petit —, plus l'accélération normale est grande : c'est pourquoi une chicane secoue davantage qu'une longue courbe. D'autre part, la vitesse intervient au carré : rouler deux fois plus vite dans le même virage quadruple l'accélération normale, donc quadruple la force qu'il faut exercer pour tenir la trajectoire, d'après la deuxième loi de Newton. Cela n'a rien d'une curiosité de cours : c'est la raison physique des panneaux de limitation à l'entrée des virages.
Une variation de vecteur se construit. Quand l'énoncé fournit une trajectoire pointée avec deux vecteurs vitesse successifs, on obtient en reportant à la suite de , ou en joignant les extrémités des deux vecteurs placés à la même origine. Dans un mouvement circulaire uniforme, cette construction donne un vecteur dirigé vers le centre : la formule n'est pas tombée du ciel, elle se voit sur le dessin. Cette construction graphique se fait à la règle sur une chronophotographie ; la leçon en donne le principe, l'exercice associé travaille les valeurs.
Bloc 3 sur 7 · Exemple
Exemple guidé : trois lectures d'un même vecteur
Trois situations courtes, dans l'ordre où les exercices les présentent.
---
Situation 1 — accélération moyenne lue dans un tableau.
Une voiture se déplace sur une route rectiligne. On oriente l'axe du mouvement dans le sens du déplacement et l'on relève la valeur algébrique de sa vitesse :
| (s) | 0 | 2 | 4 | 6 | 8 |
|---|---|---|---|---|---|
| (m/s) | 4 | 7 | 10 | 13 | 16 |
Question. Calculer la valeur algébrique de l'accélération moyenne entre s et s.
Résolution. L'accélération moyenne est le quotient de la variation de vitesse par la durée :
La valeur est positive : le vecteur accélération a le même sens que la vitesse, la voiture prend de la vitesse. On remarque que le même calcul entre deux autres lignes du tableau donne la même valeur — de à s, m/s² également. L'accélération est constante : c'est un mouvement rectiligne uniformément accéléré, l'objet de la leçon suivante.
---
Situation 2 — accélération d'un mouvement circulaire uniforme.
Une voiture aborde un virage circulaire de rayon m à la vitesse constante m/s. Le mouvement est circulaire uniforme.
Question. Calculer la valeur de l'accélération de la voiture.
Résolution. Attention au réflexe : la valeur de la vitesse ne change pas, mais sa direction tourne, donc le vecteur vitesse varie et l'accélération n'est pas nulle. Comme , l'accélération est entièrement normale :
Ce vecteur est dirigé vers le centre du virage, perpendiculairement à la vitesse. Sa valeur, m/s², est de l'ordre de la moitié de : c'est un virage pris vivement mais tenable, ce qui rend le résultat crédible.
---
Situation 3 — les deux composantes ensemble.
Dans un virage, une voiture accélère. On décompose le vecteur accélération dans le repère de Frenet : une composante tangentielle , portée par la vitesse, et une composante normale , perpendiculaire à la vitesse et dirigée vers le centre de courbure. À un instant donné, m/s² et m/s².
Question. Calculer la valeur du vecteur accélération à cet instant.
Résolution. Les deux composantes sont perpendiculaires :
Interprétation : la composante tangentielle, m/s², fait gagner de la vitesse ; la composante normale, m/s², fait tourner la voiture. Le vecteur total, m/s², est incliné vers l'intérieur du virage — ni tangent, ni radial.
---
Contrôler ses trois résultats. L'unité est-elle bien en m/s² dans les trois cas ? Le signe de l'accélération moyenne correspond-il à ce que fait le mobile — positif s'il prend de la vitesse, négatif s'il ralentit ? La valeur de est-elle plausible : quelques mètres par seconde carrée pour une voiture, jamais des centaines ? Et la norme est-elle bien supérieure à chacune des deux composantes, comme l'exige Pythagore ?
Bloc 4 sur 7 · Visualiser
Visualiser : où pointe le vecteur accélération
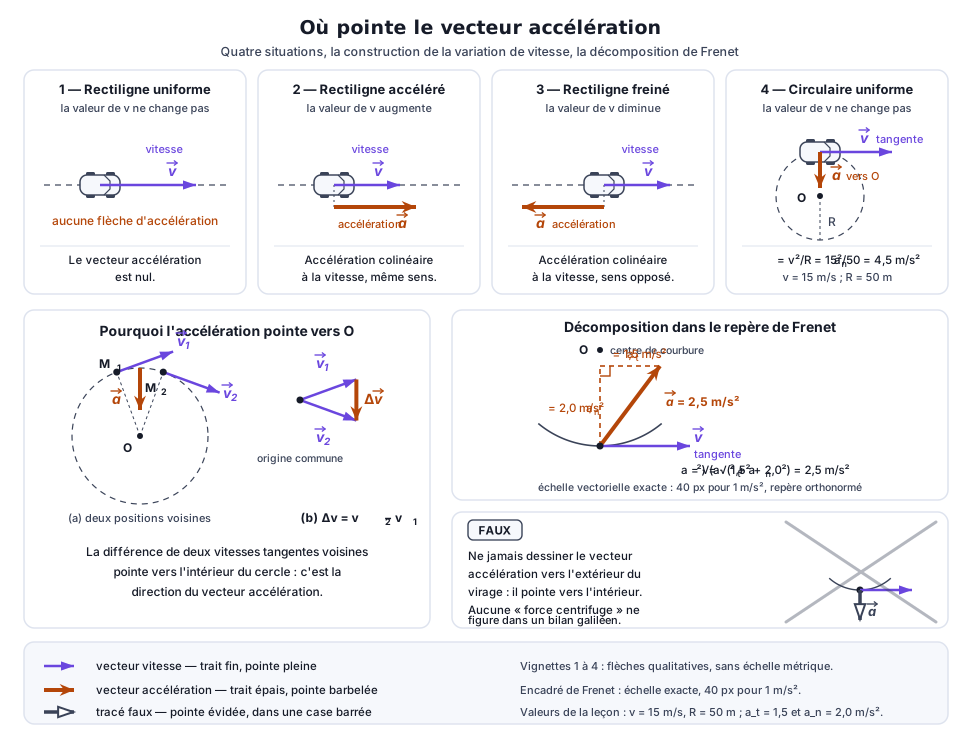
Figure (fig.physics.acceleration-vector, SVG programmatique à produire) : quatre vignettes en haut, une construction en bas.
La figure en détail : la partie haute aligne quatre vignettes montrant la même voiture vue de dessus dans quatre situations, chacune avec son vecteur vitesse dessiné en trait plein et son vecteur accélération dessiné en trait plus épais et d'une autre teinte, les deux étant distingués aussi par la forme de leur pointe pour que la lecture ne repose pas sur la couleur seule. Première vignette, trajectoire droite et vitesse constante : un seul vecteur vitesse, et la mention que le vecteur accélération est nul. Deuxième vignette, trajectoire droite et voiture qui prend de la vitesse : le vecteur accélération est porté par la vitesse et de même sens. Troisième vignette, trajectoire droite et voiture qui freine : le vecteur accélération est porté par la vitesse et de sens opposé. Quatrième vignette, trajectoire circulaire parcourue à valeur de vitesse constante : le vecteur vitesse est tangent au cercle, le vecteur accélération est perpendiculaire à la vitesse et dirigé vers le centre, et un cartouche rappelle que sa valeur est le carré de la vitesse divisé par le rayon. La partie basse montre la construction de la variation du vecteur vitesse dans le cas circulaire : deux positions voisines du mobile sur le cercle, leurs deux vecteurs vitesse tangents, puis les deux mêmes vecteurs redessinés à côté à partir d'une origine commune, avec le vecteur qui joint l'extrémité du premier à l'extrémité du second, étiqueté comme la variation du vecteur vitesse, et une flèche qui reporte cette direction sur la trajectoire pour montrer qu'elle pointe vers le centre du cercle. Une case barrée d'une croix montre un vecteur accélération dessiné vers l'extérieur du virage, avec la mention que ce sens est faux. En bas à droite, un encadré de décomposition dans le repère de Frenet : un vecteur accélération incliné, ses deux projections tangentielle et normale, et le triangle rectangle qui relie les trois, coté m/s², m/s² et m/s².
Ce qu'il faut lire. Les quatre vignettes donnent la règle de reconnaissance en un coup d'œil : le vecteur accélération est nul seulement quand la trajectoire est droite et la valeur de la vitesse constante ; il est parallèle à la vitesse sur une droite ; il est perpendiculaire à la vitesse sur un cercle parcouru à valeur constante. La construction du bas montre pourquoi : la différence de deux vecteurs vitesse tangents successifs pointe vers l'intérieur du cercle. Enfin, l'encadré de Frenet rappelle que la norme se lit sur un triangle rectangle : elle est toujours plus grande que chacune des composantes.
Bloc 5 sur 7 · Formules
Ce qu'il faut retenir
| Situation | Composante tangentielle | Composante normale | Vecteur accélération |
|---|---|---|---|
| Rectiligne uniforme | nulle | nulle (pas de courbure) | nul |
| Rectiligne accéléré | positive | nulle | colinéaire à la vitesse, même sens |
| Rectiligne freiné | négative | nulle | colinéaire à la vitesse, sens opposé |
| Circulaire uniforme | nulle | perpendiculaire à la vitesse, vers le centre | |
| Circulaire non uniforme | non nulle | incliné vers l'intérieur, de valeur |
Les unités. Une accélération s'exprime en mètres par seconde carrée, notée m/s² : c'est une variation de vitesse (en mètres par seconde) divisée par une durée (en secondes). Dans , la vitesse est en mètres par seconde et le rayon en mètres — une vitesse en kilomètres par heure doit être convertie avant tout calcul, en divisant par . Un ordre de grandeur utile : l'accélération d'un corps en chute libre près du sol vaut m/s², une voiture accélère entre et m/s², un train à grande vitesse autour de m/s².
Les mots. Uniforme qualifie la valeur de la vitesse, pas le vecteur : un mouvement circulaire uniforme a une accélération non nulle. Tangentielle : ce qui change la valeur. Normale : ce qui change la direction. Valeur algébrique : un nombre avec son signe, sur un axe orienté ; sa valeur absolue seule perdrait l'information « accélère ou freine ».
Ce qui n'est pas au programme. L'étude dans un référentiel en rotation, et les forces d'inertie qui y apparaissent, relèvent de l'enseignement supérieur. Au lycée, le référentiel est supposé galiléen, et il n'existe aucune « force centrifuge » dans un bilan des forces.
Bloc 6 sur 7 · Pièges
Pièges fréquents
- Croire qu'un mouvement circulaire uniforme a une accélération nulle. C'est l'erreur reine du chapitre. « Uniforme » ne concerne que la valeur de la vitesse ; sa direction, elle, tourne en permanence, donc le vecteur vitesse varie, donc l'accélération existe. Elle vaut et pointe vers le centre. Retiens la question de contrôle : est-ce que le vecteur vitesse est identique à deux instants voisins ? Sur un cercle, jamais.
- Confondre accélération et vitesse. Un mobile peut avoir une vitesse nulle et une accélération non nulle : c'est le cas de la balle au sommet de son vol, dont l'accélération vaut m/s² vers le bas alors qu'elle semble immobile. Et il peut avoir une grande vitesse et une accélération nulle : un train lancé en ligne droite à vitesse constante. Les deux grandeurs sont indépendantes.
- Donner une accélération en mètres par seconde. Une accélération est une variation de vitesse par unité de temps : son unité est le mètre par seconde carrée. Une réponse en m/s n'est pas une réponse mal écrite, c'est une réponse fausse : elle décrit une autre grandeur.
- Dessiner le vecteur accélération vers l'extérieur du virage. Ce qui pousse vers l'extérieur est une sensation, pas un vecteur du bilan. La construction de entre deux instants voisins donne un vecteur dirigé vers l'intérieur ; c'est bien vers le centre que pointe l'accélération.
- Oublier le signe de l'accélération moyenne. Sur un axe orienté dans le sens du mouvement, un freinage donne une valeur négative. Répondre par la valeur absolue, c'est effacer la seule information qui distingue un démarrage d'un arrêt.
- Diviser par un seul instant au lieu d'une durée. L'accélération moyenne est : le dénominateur est la durée écoulée, pas . Sur un tableau qui commence à , l'erreur passe inaperçue ; ailleurs elle fausse tout.
- Utiliser avec une vitesse en kilomètres par heure. La relation exige des unités du Système international : mètres par seconde et mètres. Convertis d'abord, sinon le résultat est faux d'un facteur voisin de .
- Additionner les deux composantes au lieu de les composer. et sont perpendiculaires : la valeur du vecteur est , jamais . Contrôle immédiat : la norme doit être supérieure à chaque composante, mais inférieure à leur somme.
Bloc 7 sur 7 · Vérifier
Vérifier : lire une accélération dans un tableau de vitesses
Le modèle d'entraînement. L'exercice associé à cette leçon tire l'une de cinq variantes. Il peut te donner un tableau de vitesses relevées à intervalles réguliers et demander l'accélération moyenne entre deux instants, avec son signe ; ou te donner deux vitesses et une accélération constante et demander la durée de la phase, ou la vitesse atteinte ; ou décrire un mouvement circulaire uniforme — un virage, un manège, un vélodrome — et demander l'accélération normale ; ou donner les deux composantes de Frenet et demander la valeur du vecteur. Un modèle voisin, à choix multiples, porte sur la direction et le sens du vecteur accélération selon la scène, sur le fait qu'une accélération soit nulle ou non, et sur l'unité de la réponse.
Énoncé type. Une voiture se déplace sur une route rectiligne. On oriente l'axe du mouvement dans le sens du déplacement et l'on relève la valeur algébrique de sa vitesse au cours du temps :
| (s) | 0 | 2 | 4 | 6 | 8 |
|---|---|---|---|---|---|
| (m/s) | 25 | 20 | 15 | 10 | 5 |
Calculer la valeur algébrique de l'accélération moyenne de la voiture entre s et s. Répondre en m/s².
Corrigé complet.
1. Écrire la relation. L'accélération moyenne est le quotient de la variation de vitesse par la durée :
2. Lire le tableau. À s, m/s ; à s, m/s. Donc
3. Calculer.
4. Interpréter le signe. La valeur est négative : le vecteur accélération est de sens opposé au vecteur vitesse, la voiture freine. La trajectoire étant rectiligne, ce vecteur est entièrement tangentiel, la composante normale est nulle.
Réponse : m/s², la voiture ralentit régulièrement.
Auto-contrôle. Trois questions avant de rendre. Ai-je divisé par la durée , et non par ? Mon signe raconte-t-il bien ce que fait le mobile ? Et mon unité est-elle le mètre par seconde carrée — jamais le mètre par seconde ?
Sources
- BO spécial n°8 du 25 juillet 2019 — programme de spécialité physique-chimie de terminale générale, « Mouvement et interactions : décrire un mouvement, vecteur accélération »
- BO spécial n°1 du 22 janvier 2019 — programme de spécialité physique-chimie de première générale, « Mouvement et interactions : vecteur vitesse » (prérequis de cette leçon)
- D. Halliday, R. Resnick, J. Walker, Physique, vol. 1 (Mécanique), Dunod — chapitres « Mouvement rectiligne » et « Mouvement dans le plan » (accélération, composantes tangentielle et normale)
Continuer
Autres leçons — Physique
- La vitesse moyenne : distance, durée et conversions
- Forces et interactions : modéliser ce qu'un objet fait à un autre
- Poids et masse : deux grandeurs qu'on ne mélange plus
- Énergie cinétique et énergie de position : le carré qui change tout
- Énergie et puissance : combien, et en combien de temps
- Puissance et énergie électriques : de la plaque signalétique à la facture
- Propagation rectiligne et réflexion de la lumière
- Intensité et tension : deux grandeurs qu'on ne confond plus
- Lois des circuits : série et dérivation
- Loi d'Ohm : la tension et l'intensité enfin reliées
- Grandeurs et unités : mesurer, c'est dire deux choses
- Convertir une mesure : préfixes et tableaux
- Les circuits électriques simples
- Les sept unités de base du SI : la fondation de toutes les mesures
- Chiffres significatifs et incertitudes : dire ce que l'on sait, sans inventer
- Référentiel, trajectoire, vecteur position : décrire un mouvement sans ambiguïté
- Le principe d'inertie : le mouvement n'a pas besoin de cause
- L'interaction gravitationnelle : la loi qui tient la Lune et la pomme
- La loi de Coulomb : la jumelle électrique de la gravitation
- Ondes et signaux sonores : ce qui vibre, ce qui voyage, ce qu'on entend
- Réfraction et loi de Snell-Descartes : la lumière qui change de milieu
- Le vecteur vitesse instantanée : la vitesse à un instant précis
- Le travail d'une force : de l'énergie transférée le long d'un déplacement
- L'énergie mécanique : ce qui se conserve, et quand
- Le champ électrique : une propriété de l'espace, pas d'une charge
- Pression et statique des fluides : le poids de ce qu'il y a au-dessus
- Les ondes mécaniques périodiques : une période dans le temps, une dans l'espace
- Les lentilles minces convergentes : construire et calculer une image
- Le photon et les spectres : la lumière par paquets d'énergie
- Le mouvement rectiligne uniformément accéléré : des forces aux équations horaires
- La deuxième loi de Newton : des forces à l'accélération
- Le mouvement dans un champ de pesanteur uniforme : la parabole du projectile
- Mouvement circulaire uniforme et satellites : tomber sans jamais tomber
- Le modèle du gaz parfait : quatre grandeurs, une équation
- Énergie interne et transferts thermiques : ce qui est stocké, ce qui passe
- Le premier principe : un bilan à deux entrées
- Le circuit RC : charger un condensateur prend un temps
- L'effet Doppler : quand le mouvement change la fréquence reçue
- Diffraction et interférences : la lumière ne va pas toujours tout droit
- La décroissance radioactive : une loi statistique
- Équivalence masse-énergie : fission, fusion et défaut de masse
- L'oscillateur harmonique amorti en régime libre
- L'oscillateur harmonique : période, énergie, phase
- Le champ magnétique : sources et cartes de champ
- Incertitudes composées : type A, type B et propagation
- Interférences à deux ondes : de la phase aux franges